- 판매자
-
피티북트레이더스
중고샵 판매자가 직접 등록/판매하는 상품으로 판매자가 해당 상품과 내용에 모든 책임을 집니다.
이미 소장하고 있다면 판매해 보세요.
- 한정판매의 특성상 재고 상황에 따라 품절 가능
업체 공지사항
|
더 좋은 책, 더 알찬 정보 원하시면 아래 링크에서 확인해 주세요 ^^
[링크트리]
https://linktr.ee/Papertrails_BookTraders
|
중고도서 소개
|
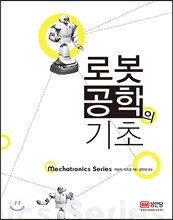
책소개
목차
|
Chapter 1. 로봇공학의 개요
1-1 로봇공학이란 1-2 로봇시장은 과연 활성화될 것인가 1-3 복지 및 간호 로봇의 방향성 1-4 레스큐(Rescue) 로봇의 가능성 1-5 서비스 로봇의 안전성 1-6 인간을 닮아가는 휴머노이드(Humanoid) 로봇 1-7 로봇의 지능과 감정 1-8 로봇경연대회와 교육 1-9 로봇기술 자격증 Chapter 2. 로봇 요소학 2-1 액추에이터 2-2 스위치와 센서 2-3 기계요소 Chapter 3. 로봇 운동학 3-1 운동학의 기초 3-2 운동학을 위한 벡터 3-3 운동학을 위한 좌표변환 3-4 순운동학(Forward Kinematics)과 역운동학(Inverse Kinematics) 3-5 동역학 Chapter 4. 로봇 제어학 4-1 로봇의 제어란 4-2 제어의 종류 4-3 시퀀스 제어 4-4 공기압 시스템의 제어 4-5 제어를 위한 라플라스 변환 4-6 전달함수 4-7 제어 시스템의 과도응답 4-8 제어 시스템의 주파수응답 |
저자 소개
저자 : 카도타 카즈오
1968년 일본 카나가와현 출생
- 1991년 도쿄가구게이대학 교육학부 기술과 졸업
- 1993년 도쿄가구게이대학 대학원 교육학연구과 기술교육전공(석사과정) 수료
- 현재, 도쿄코우교우대학 부속 과학기술고등학교?기계시스템 분야 교사, 게이오대학 및 치바대학에서 비상근 강사로 활동하고 있다.
주요 저서
『공작을 위한 쉬운 기계공학』, 技術評論社, 2001년
『공작을 위한 재미있는 로봇공학』, 技術評論社, 2003년
『최신 기계 교과서』 ??? 社, 2003년
『공작을 위한 초보 유체공학(공저)』, 技術評論社, 2005년
『로봇 창조관』, ??? 社, 2006년
『그림으로 해석한 ‘기계요소’ 기초의 기초』, 日刊工業新聞社, 2006년
『그림으로 해석한 ‘나사’ 기초의 기초』, 日刊工業新聞社, 2006년
역자 : 김진오
약력|서울대학교 기계공학과
서울대학교 대학원 기계공학과
Carnegie-Mellon University, The Robotics Ph.D. Program in School of Computer Science
경력|KIST(한국과학기술연구원) 기계시스템실, CAD/CAM실 위촉연구원
Carnegie-Mellon Univ. The Robotics Institute, Research assistant
일본 SECOM Intelligent System Lab, Robotics Department, Senior leader
삼성전자, 로봇개발팀장(1994.2~1997.1)
삼성전자, 로봇사업그룹장(1997.2~1998.9)
로봇산업연구조합 Founder(2000)
산자부 퍼스널로봇 기획위원장(2001.3~2002.8)
산자부 지능형로봇 기획단장(2003.9~2004.4)
차세대성장동력 지능형로봇 실무위원장(2004.1~2008.3)
Stanford University, Computer Science, AI lab, Visiting Associate Professo(2005.9~2006.8)
현재|광운대학교 정보제어공학과 교수(1999.3~현재)
광운대학교 로봇게임단(로빛) 지도교수(2006.11~현재)
로봇기술자격시험제도 운영위원장(2007.11~현재)
로봇산업정책포럼 의장(2006.11.23~현재)
품목정보
- 발행일
- 2017년 02월 17일
- 쪽수, 무게, 크기
- 224쪽 | 555g | 190*245*14mm
- ISBN13
- 9788931519594
관련 자료
|
부분적 요약
Chapter 1. 로봇공학의 개요 로봇산업이 성장할 수 있을까? 성장한다면 얼마나 활성화될 것인가? 로봇들이 구체적으로 어떠한 일을 할 수 있을까? 그리고 앞으로의 방향성과 가능성은 어떻게 전개될 것인가? 휴머노이드를 개발하는 진정한 이유는 어디에 있는가? 등 로봇개발의 기초를 학습하기 전에 먼저 로봇공학 전반에 대한 개략적인 내용을 살펴본다. Chapter 2. 로봇 요소학 어떤 로봇을 만들기로 결심했다면 설계도를 작성해야 할 것이다. 이때 로봇을 무엇부터 만들어야 할지, 어떤 기계요소들이 필요한지 살펴본다. Chapter 3. 로봇 운동학 로봇의 움직임을 이해하기 위해서는 각 관절(축)의 관절각이 주어졌을 때의 손끝의 위치나 자세를 구하는 순운동학과 손끝의 위치나 자세가 주어졌을 때, 이에 대응하는 관절의 관절각을 구하는 역운동학에 대한 지식이 필요하다. 이 장에서는 로봇 운동학에 관한 내용을 살펴본다. Chapter 4. 로봇 제어학 로봇에게 원하는 동작이 결정되었다면 전기신호를 적절하게 다루어 로봇이 목적대로 움직이도록 만들어야 한다. 이러한 것을 제어라고 하며, 이 장에서는 로봇 제어학에 대해 살펴본다. |
출판사 리뷰
|
특징 및 출판사 서평
첫째, 체계적 구성 로봇공학의 전반적인 내용과 로봇이 설계되어 움직이게 하는 단계를 4개의 Chapter에 순서대로 담아 체계적으로 구성하였다. 둘째, 운동학과 제어학의 쉬운 이해 로봇을 이해하기 위해서는 움직이는 원리와 그 움직임을 제어하는 것에 대한 이해가 무엇보다 중요하다. 본서는 로봇을 이해하는 데 필요한 운동학과 제어학을 쉽게 설명하였다. 셋째, 실용기술과 수학?물리학적 지식의 자연스러운 연결 로봇을 만드는 데 필요한 실용기술과 로봇을 이론적으로 다루는 수학, 물리학적 지식을 잘 연결하고 있어 고등학교 교육을 마치고 로봇공학을 처음 대하는 학생들에게 매우 적합하다. |
상품정보안내
- 주문 전 중고상품의 정확한 상태 및 재고 문의는 [판매자에게 문의하기]를 통해 문의해 주세요.
- 주문완료 후 중고상품의 취소 및 반품은 판매자와 별도 협의 후 진행 가능합니다. 마이페이지 > 주문내역 > 주문상세 > 판매자 정보보기 > 연락처로 문의해 주세요.
부적합 상품 신고하기
신고하기- 구매에 부적합한 상품은 신고해주세요.
- 구매하신 상품의 상태, 배송, 취소 및 반품 문의는 판매자 묻고 답하기를 이용해주세요.
- 상품정보 부정확(카테고리 오등록/상품오등록/상품정보 오등록/기타 허위등록) 부적합 상품(청소년 유해물품/기타 법규위반 상품)
- 전자상거래에 어긋나는 판매사례: 직거래 유도
10,000원
총 1개
10,000원