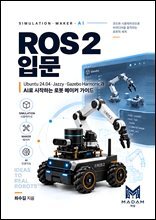

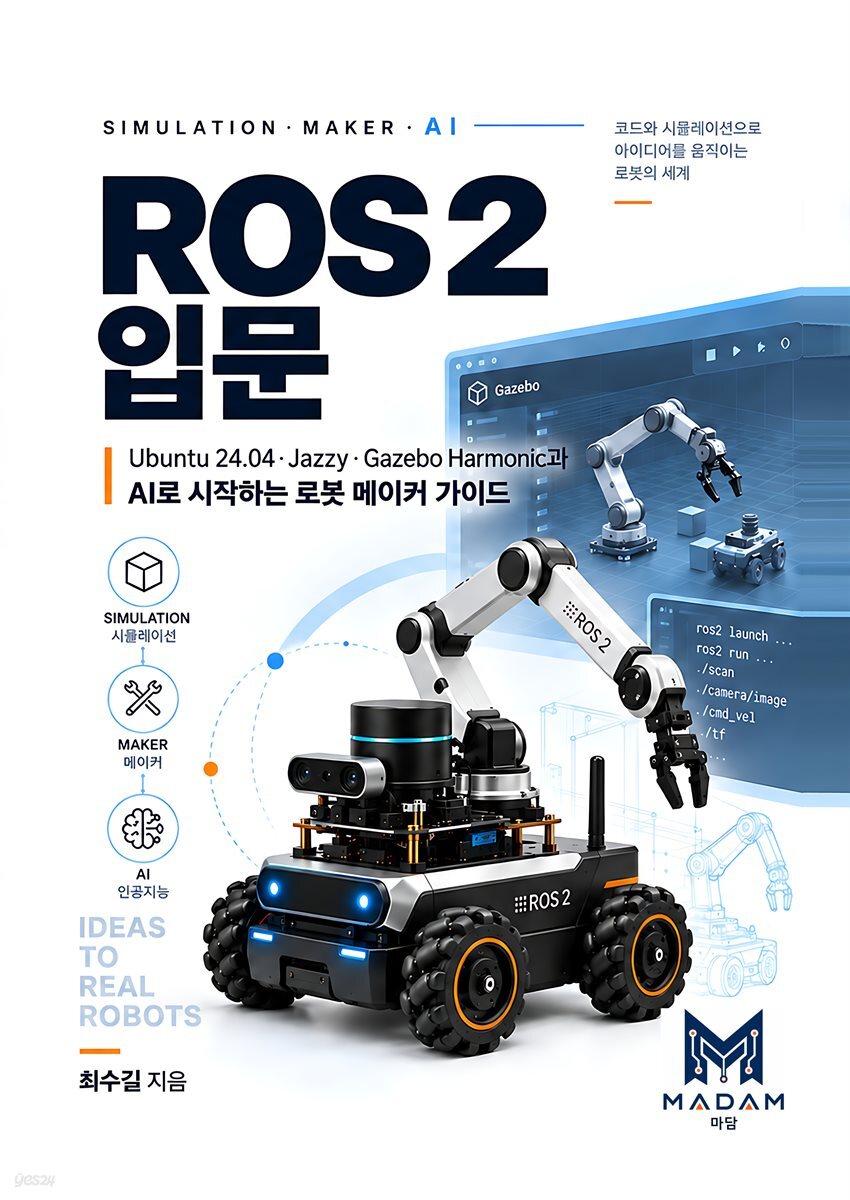
소개
목차
|
제1부. ROS2와 개발 환경 시작하기
1. ROS2로 무엇을 만들 수 있는가 2. Windows·WSL2·Ubuntu의 관계 3. Ubuntu 24.04와 ROS2 Jazzy 설치 4. Terminal·Git·VS Code 사용법 5. Turtlesim으로 처음 만나는 ROS 그래프 제2부. Package·Node·Topic 프로그래밍 6. ROS2 Workspace와 Package 7. 가장 작은 Python Node 8. Publisher와 Subscriber 9. 클래스형 Node와 실행 주기 10. 여러 Node를 Launch로 실행하기 제3부. ROS2 통신을 제대로 이해하기 11. DDS와 ROS2 통신 구조 12. QoS가 필요한 이유 13. 사용자 정의 Message 14. Service Server와 Client 15. Executor와 비동기 처리 16. Parameter와 YAML 설정 제4부. Action·Namespace·좌표계 17. Topic·Service·Action 선택법 18. Action Server와 Client 19. Feedback·Cancel·Abort 20. Namespace로 여러 로봇 구분하기 21. TF2와 좌표 변환의 원리 제5부. 로봇 모델과 시각화 22. TF Broadcaster와 Listener 23. URDF로 로봇 구성하기 24. Joint와 Link 이해하기 25. Xacro로 모델 재사용하기 26. RViz2에서 로봇 검증하기 제6부. 시뮬레이션과 센서 기반 주행 27. Gazebo Sim에서 TurtleBot3로 벽 따라가기 |
저자 소개
최수길
로봇 소프트웨어와 ICT 분야의 교육 및 개발을 수행하고 있으며, 대학과 교육기관에서 ROS2, Python, C/C++, OpenCV, 자율주행, 로봇 프로그래밍 등을 강의해 왔다.
다년간 ROS2 교육을 진행하면서 처음 ROS2를 접하는 학습자들이 개발 환경, 분산 통신 구조, 좌표계, 로봇 모델링 등의 개념에서 겪는 어려움을 관찰해 왔으며, 이러한 경험을 바탕으로 이 책을 집필했다.
단순한 명령어 사용법보다 ROS2의 동작 원리를 이해하고, 실제 프로젝트에서 발생하는 문제를 스스로 분석하고 해결하는 능력을 기르는 교육을 지향한다. 최근에는 AI를 프로그래밍 및 로봇 학습 과정에 효과적으로 활용하는 방법을 함께 연구하고 교육하고 있다.
품목정보
- 발행일
- 2026년 09월 10일
- 이용안내
-
- 배송 없이 구매 후 바로 읽기
- 이용기간 제한없음
- TTS 불가능
- 저작권 보호를 위해 인쇄 기능 제공 안함
- 지원기기
- 크레마,PC(윈도우 - 4K 모니터 미지원),아이폰,아이패드,안드로이드폰,안드로이드패드,전자책단말기(저사양 기기 사용 불가),PC(Mac)
- 파일/용량
- EPUB(DRM) | 0.00MB ?
- ISBN13
- 9791122134711
