- 판매자
-
사업자
tt_and_market
중고샵 판매자가 직접 등록/판매하는 상품으로 판매자가 해당 상품과 내용에 모든 책임을 집니다.
이미 소장하고 있다면 판매해 보세요.
- 한정판매의 특성상 재고 상황에 따라 품절 가능
- 문화비소득공제 가능
업체 공지사항
|
☎현재 문의량이 많아 전화 연결이 지연될 수 있습니다. 신속한 처리를 위해 주문번호를 반드시 기재하여 ‘판매자 문의하기’로 남겨주시면 확인 후 최대한 빠르게 안내드리겠습니다.☎
안녕하세요. 고객님들의 많은 관심과 문의에 진심으로 감사드립니다. 최근 유선 상담 문의가 급증하여 연결이 다소 지연될 수 있습니다. 전화 연결이 어려우실 경우, 보다 원활한 상담을 위해 게시판에 문의글을 남겨주시면 빠르게 순차 대응해드리겠습니다. 항상 따뜻한 관심과 믿고 찾아주셔서 감사합니다. 더 나은 서비스로 보답드릴 수 있도록 노력하겠습니다. 양해해주셔서 감사드리며, 앞으로도 변함없는 관심과 사랑 부탁드립니다. 감사합니다
|
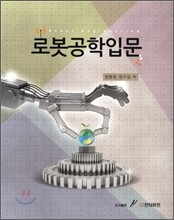
중고도서 소개
|
목차
|
Chapter 1. 서론
1-1 로봇의 정의 1-2 로봇의 응용분야 1-3 로봇의 분류 1-4 로봇의 구조 1-5 로봇산업의 전망 2장. 로봇의 공간표시 2-1 표현법 2-2 프레임의 종류 2-3 위치에 대한 표현 2-5 방위에 대한 표현 3장. 매니퓰레이터 기구학 3-1. Denavit-Hartenberg 좌표계 3-2 로봇 매니퓰레이터 역기구학 4장, 이동로봇 특징 4-1 이동로봇의 구분 4-2 바퀴형 이동로봇의 특징 4-3 자유도에 따른 분류 4-4 의사-역행렬을 위한 행렬이론 5장. 이동로봇 기구학 5-1 좌표 시스템 할당 5-2 좌표변환 행렬 5-3 자코비안 행렬 5-4 전향 기구학과 역 기구학 해 5-5 4바퀴 2자유도 이동로봇의 기구학 모델링 5-6 Dead-Reckoning 6장. 이동로봇 동력학 6-1 동력학 모델링 구조 6-2 동력학 방정식 해 6-3 4바퀴 2자유도 이동로봇의 동력학 모델링 7장. 로봇 제어시스템 7-1 동작 오차와 주위 환경의 모델링 7-2 일반적인 퀘환 제어 시스템 7-3 위치-방향 궤환 제어 시스템 7-4 외부-내부 오차 제어 시스템 8장. 로봇의 미래 8-1 로봇혁명은 시작?다 8-2 또 하나의 IT혁명'지능형 로봇' 8-3 새로운 일자리 창출 8-4 한국로봇 산업의 현주소 8-5 로봇은 한국을 먹여 살릴 주력산업 참고문헌 부록 찾아보기 |
관련 분류
- 카테고리 분류
품목정보
- 발행일
- 2012년 06월 05일
- 쪽수, 무게, 크기
- 371쪽 | 188*254*30mm
- ISBN13
- 9788997231423
상품정보안내
- 주문 전 중고상품의 정확한 상태 및 재고 문의는 [판매자에게 문의하기]를 통해 문의해 주세요.
- 주문완료 후 중고상품의 취소 및 반품은 판매자와 별도 협의 후 진행 가능합니다. 마이페이지 > 주문내역 > 주문상세 > 판매자 정보보기 > 연락처로 문의해 주세요.
판매자 정보
- 업체명
- 또또와상점
- 대표자명
- 이유경
- 사업자 등록번호
- 145-28-02057
- 사업자 종목
- 전자상거래 소매업
- 고객 상담 전화번호(유선)
- 010-7931-5170
- 고객 상담 이메일
- kwkzoos@naver.com
- 배송 방법
- 타사택배(로젠택배)
- 본사 소재지
- 경기도 남양주시 다산동 4436 다산센트레빌 109동 704호
- 발송지 주소
- 경기도 남양주시 다산동 4436 다산센트레빌 109동 704호
- 반품지 주소
- 경기도 남양주시 다산동 4436 다산센트레빌 109동 704호
부적합 상품 신고하기
신고하기- 구매에 부적합한 상품은 신고해주세요.
- 구매하신 상품의 상태, 배송, 취소 및 반품 문의는 판매자 묻고 답하기를 이용해주세요.
- 상품정보 부정확(카테고리 오등록/상품오등록/상품정보 오등록/기타 허위등록) 부적합 상품(청소년 유해물품/기타 법규위반 상품)
- 전자상거래에 어긋나는 판매사례: 직거래 유도
9,600원
총 1개
9,600원