

소득공제
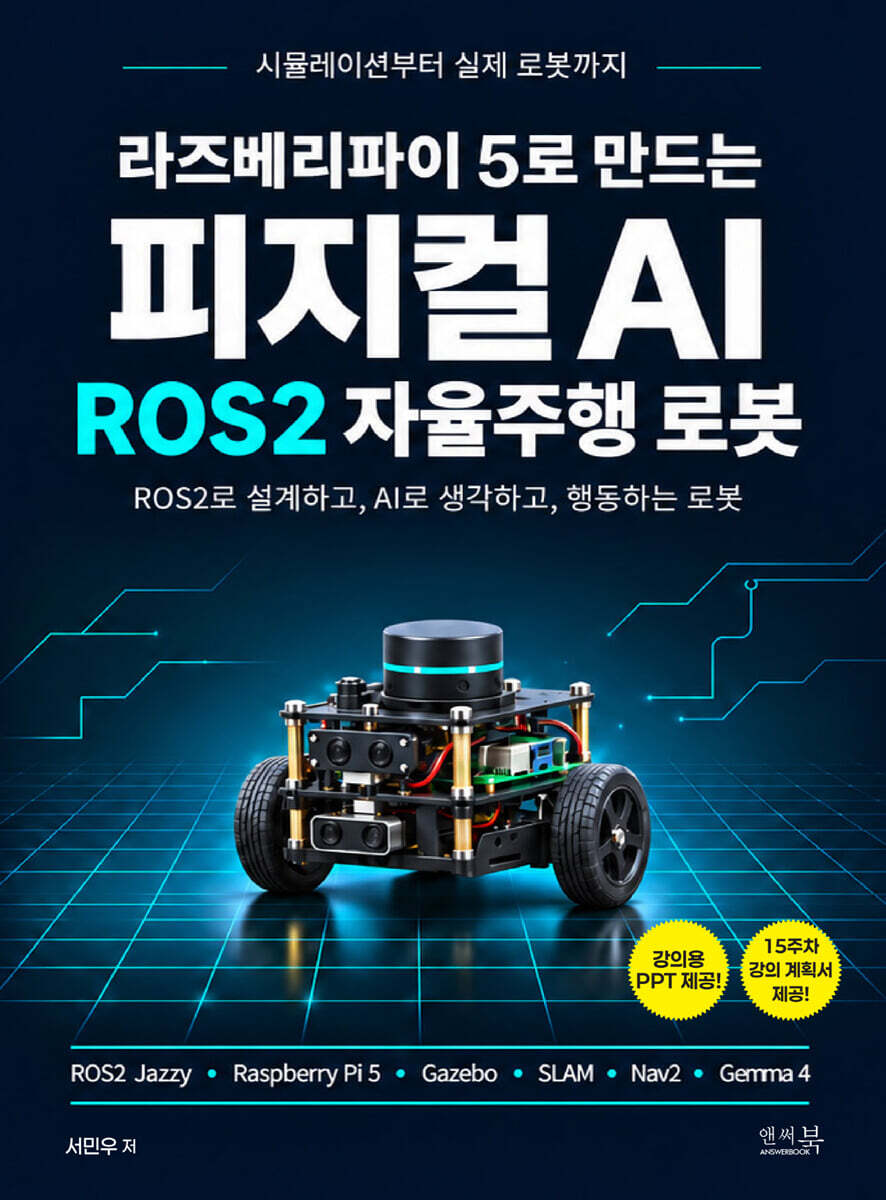
라즈베리파이 5로 만드는 피지컬 AI ROS2 자율주행 로봇
ROS2로 설계하고, AI로 생각하고, 행동하는 로봇 (시뮬레이션부터 실제 로봇까지)
이미 소장하고 있다면 판매해 보세요.
- 해외배송 가능?
- 문화비소득공제 가능
상세 이미지

책소개
목차
|
PART 01 ROS2의 이해와 개발환경 구축
01 로봇 구성 요소 살펴보기 02 ROS2의 이해 02_1 ROS2 개요 02_2 ROS2의 핵심 구성 요소 03 ROS2 개발 환경 구성하기 03_1 WSL 설치하기 03_2 Docker 설치하기 03_3 VcXsrv 설치하기 03_4 VS Code 설치하기 03_5 Docker 컨테이너 구동하기 03_6 ros2 패키지 설치하기 03_7 .bashrc 설정하기 03_8 Docker 컨테이너 다중 접속하기 03_9 VS Code로 ros:jazzy에 접속하기 PART 02 URDF 로봇 모델링 01 URDF의 이해 01_1 URDF 개요 01_2 URDF 문법 살펴보기 02 URDF로 로봇 구조 정의하기 02_1 myros_sketch 폴더 및 기본 파일 생성하기 02_2 base_link 정의하기 02_3 chassis_joint, chassis 추가하기 02_4 구동축 및 바퀴 추가하기 02_5 캐스터 추가하기 02_6 esp32s3_joint, esp32s3_frame 추가하기 02_7 imu_joint, imu_link 추가하기 02_8 rpi_base_joint, rpi_base 추가하기 02_9 rpi_joint, rpi_frame 추가하기 02_10 lidar_base_joint, lidar_base_frame 추가하기 02_11 laser_joint, laser_frame 추가하기 02_12 camera_joint, camera_link 추가하기 02_13 camera_optical_joint, camera_link_optical 추가하기 02_14 base_footprint_joint, base_footprint 추가하기 02_15 collision 태그 추가하기 02_16 inertial 태그 추가하기 PART 03 Gazebo 로봇 구동과 센서 시뮬레이션 01 Gazebo에 로봇 생성하고 구동하기 01_1 gazebo 구동하고 로봇 생성하기 01_2 로봇 색깔 넣기 01_3 Gazebo 로봇 구동 준비하기 01_4 로봇 구동하기(/cmd_vel, teleop_twist_keyboard) 01_5 Gazebo와 RViz2 연동 테스트 01_6 로봇 상태 확인하기 (/joint_states, /odom, /tf) 01_7 라이다 구동하기 01_8 Gazebo에 장애물 추가하기 01_9 라이다 데이터 확인하기 (/scan, RViz2 LaserScan) 01_10 카메라 구동하기 01_11 카메라 데이터 확인 (/camera/image_raw) 02 월드 파일 사용해 보기 PART 04 패키지 생성과 Launch 자동화 01 myros_ws 워크스페이스 생성하기 02 파이썬 메인 패키지 생성하기 03 robot_bringup.launch.py 파일 작성 및 실행하기 04 키보드 활성화 launch 파일 작성 및 실행하기 05 RViz2 동시 실행하기 PART 05 SLAM·Nav2 자율주행 (시뮬레이션) 01 SLAM으로 맵 그리기 01_1 SLAM 개요 01_2 Nav2 + SLAM Toolbox로 맵 생성하기 01_3 slam_with_nav2.launch.py 파일 작성하기 02 Nav2로 자율주행 실습하기 02_1 Nav2 개요 02_2 nav2_bringup으로 자율주행하기 02_3 WayPoint 설정으로 다중 목표점 자율주행하기 02_4 nav2_with_map.launch.py 파일 작성하기 02_5 WayPoint에서 사진 찍기 02_6 Waypoint별 사용자 정의 미션 수행하기 PART 06 라즈베리파이 OS 설치와 원격 접속 01 윈도우즈 클라이언트 환경 구성하기 01_1 TigerVNC 설치하기 01_2 VS Code 설정하기 02 로봇 펌웨어 업로드 환경 구성하기 02_1 아두이노 IDE 설치하기 02_2 ESP32 보드 패키지 설치하기 02_3 ESP32S3 업로드 테스트하기 03 라즈베리파이 OS 설치하기 03_1 Raspberry Pi Imager 설치하기 03_2 라즈베리파이 OS 설치하기 04 라즈베리파이 기본 환경 설정하기 04_1 SSH 접속하기 04_2 wayvnc 서버 활성화하기 04_3 TigerVNC 접속하기 04_4 wayland 프로토콜 확인하기 04_5 패키지 목록 갱신하기 04_6 terminator 설치하기 04_7 swap 공간 확보하기 PART 07 라즈베리파이 하드웨어 인터페이스와 ROS2 환경 설정 01 라즈베리파이 하드웨어 인터페이스 구성하기 01_1 /dev/tty* 확인하기 01_2 라이다 용 시리얼 포트 설정하기 01_3 ESP32-S3 용 시리얼 포트 설정하기 01_4 /dev/ttyAMA0, /dev/ttyAMA3 확인하기 01_5 라이다 통신 확인하기: /dev/ttyAMA3 01_6 ESP32-S3 통신 확인하기: /dev/ttyAMA0 01_7 CSI 카메라를 가상 웹캠(V4L2)으로 연결하기 01_8 CSI 카메라 가상 웹캠 자동 실행 설정하기 02 ROS2 실행 환경 구성하기 02_1 도커 설치하기 02_2 도커 컨테이너 자동 접속 설정하기 02_3 ros:jazzy 도커 컨테이너 설치하기 02_4 ROS2 패키지 설치하기 02_5 ROS2 실행 환경 설정하기 02_6 VS Code로 ros:jazzy에 접속하기 PART 08 ros2_control Dummy 하드웨어 인터페이스 01 ros2_control 이해하기 01_1 ros2_control이 필요한 이유 01_2 ros2_control 전체 구조 이해하기 02 myros_sketch 폴더 및 기본 파일 생성하기 03 my_diffdrive::MyDiffDriveSystem 플러그인 만들기 04 dummy 로봇 구동하기 (/cmd_vel, teleop_twist_keyboard) 05 로봇 상태 확인하기 (/joint_states, /odom, /tf) 06 ros2_control_node 동작 이해하기 PART 09 ros2_control 실제 로봇 제어 01 로봇 펌웨어 업로드 및 통신 테스트 02 ros2_control_node로 로봇 제어하기 03 로봇과 RViz2 연동 테스트 03_1 직진 테스트 03_2 회전 테스트 04 배터리 상태 확인하기 PART 10 실제 로봇 센서 연동 (라이다·카메라) 01 LaserScan 기반 로봇 센서 프로그래밍 02 CSI 카메라 ROS2 연동하기 02_1 /dev/video10 영상 출력해 보기 02_2 Camera Viewer 구현하기 02_3 Camera 영상 발행 노드 구현하기 PART 11 실제 로봇 통합 제어와 Launch 자동화 01 ROS2 기반 실제 로봇 통합 제어하기 02 ROS2 패키지 생성 및 launch 파일 작성 02_1 파이썬 메인 패키지 생성하기 02_2 robot_bringup.launch.py 파일 작성 및 실행하기 02_3 키보드 활성화 launch 파일 작성 및 실행하기 02_4 RViz2 동시 실행 launch 파일 작성 및 실행하기 PART 12 실제 로봇 SLAM·Nav2 자율주행 01 SLAM으로 맵 생성하기 01_1 Nav2 + SLAM Toolbox로 맵 생성하기 01_2 slam_with_nav2.launch.py 파일 작성하기 02 Nav2로 자율주행 실습하기 02_1 nav2_bringup으로 자율주행하기 02_2 nav2_with_map.launch.py 파일 작성하기 02_3 WayPoint 설정으로 다중 목표점 자율주행하기 PART 13 Gemma 4 피지컬 AI 프로젝트 01 생성형 AI와 피지컬 AI 이해하기 01_1 생성형 AI란? 01_2 생성형 AI에서 피지컬 AI로! 01_3 Gemma 4 02 실습 환경 구성하기 02_1 Thonny IDE 설치하기 02_2 Gemma 4 설치하기 03 Speech to Text 구현하기 04 Gemma 4로 JSON 미션 생성하기 05 JSON 미션을 ROS 2 시스템으로 보내기 06 /mission 토픽 발행하기 07 음성 명령으로 실제 로봇 자율주행하기 - 부록 A: 로봇 조립하기 (PDF 파일로 제공) - 부록 B: 로봇 H/W 프로그래밍: PWM·모터·엔코더 제어 (PDF 파일로 제공) |
저자 소개 1
연세대학교 산업공학 전공
현) 코코랩스(http://www.kocolabs.co.kr/) 대표.
충남인력개발원 파이썬·인공지능·FPGA/HDL, 연희직업전문학교 파이썬·인공지능, 한컴 아카데미 Cortex-M4·드론·리눅스, 서울기술교육센터 아두이노·FPGA, LG 전자 신입사원 C/C++, SK 하이닉스 RTOS, 삼성전자 리눅스 드라이버/RTOS, Xilinx FPGA/HDL, ETRI verilogHDL, 고려대 FPGA/HDL, 숭실대 아두이노 IoT, 전남대·순천대·충북대 라즈베리파이 등 다수 기관 및 대학에서 임베디드·로보틱스·AI 교육 진행.
(주요 저서
연세대학교 산업공학 전공
현) 코코랩스(http://www.kocolabs.co.kr/) 대표.
충남인력개발원 파이썬·인공지능·FPGA/HDL, 연희직업전문학교 파이썬·인공지능, 한컴 아카데미 Cortex-M4·드론·리눅스, 서울기술교육센터 아두이노·FPGA, LG 전자 신입사원 C/C++, SK 하이닉스 RTOS, 삼성전자 리눅스 드라이버/RTOS, Xilinx FPGA/HDL, ETRI verilogHDL, 고려대 FPGA/HDL, 숭실대 아두이노 IoT, 전남대·순천대·충북대 라즈베리파이 등 다수 기관 및 대학에서 임베디드·로보틱스·AI 교육 진행.
(주요 저서)
· 「한 권으로 끝내는 피지컬AI ROS2 입문+실전(종합편)」 (앤써북)
· 「한 권으로 끝내는 아두이노 입문+실전(종합편)」 (앤써북)
· 「파이썬 인공지능 자율주행 자동차」 (앤써북)
· 「AI 인공지능 드론 만들고 날리고 딥러닝 구현하기」 (앤써북)
· 「ESP32 아두이노 드론 만들고 직접 코딩으로 PID 제어하기」 (앤써북)
· 「아두이노 자율주행 RC카 만들고 직접 코딩하기」 (앤써북) 외 다수
현) 코코랩스(http://www.kocolabs.co.kr/) 대표.
충남인력개발원 파이썬·인공지능·FPGA/HDL, 연희직업전문학교 파이썬·인공지능, 한컴 아카데미 Cortex-M4·드론·리눅스, 서울기술교육센터 아두이노·FPGA, LG 전자 신입사원 C/C++, SK 하이닉스 RTOS, 삼성전자 리눅스 드라이버/RTOS, Xilinx FPGA/HDL, ETRI verilogHDL, 고려대 FPGA/HDL, 숭실대 아두이노 IoT, 전남대·순천대·충북대 라즈베리파이 등 다수 기관 및 대학에서 임베디드·로보틱스·AI 교육 진행.
(주요 저서)
· 「한 권으로 끝내는 피지컬AI ROS2 입문+실전(종합편)」 (앤써북)
· 「한 권으로 끝내는 아두이노 입문+실전(종합편)」 (앤써북)
· 「파이썬 인공지능 자율주행 자동차」 (앤써북)
· 「AI 인공지능 드론 만들고 날리고 딥러닝 구현하기」 (앤써북)
· 「ESP32 아두이노 드론 만들고 직접 코딩으로 PID 제어하기」 (앤써북)
· 「아두이노 자율주행 RC카 만들고 직접 코딩하기」 (앤써북) 외 다수
서민우의 다른 상품


품목정보
- 발행일
- 2026년 12월 10일
- 쪽수, 무게, 크기
- 390쪽 | 814g | 190*257*16mm
- ISBN13
- 9791123066011
출판사 리뷰
|
명령어를 외우는 공부가 아니라, 내 로봇이 스스로 보고 판단해 움직이는 전체 흐름을 완성하는 책!
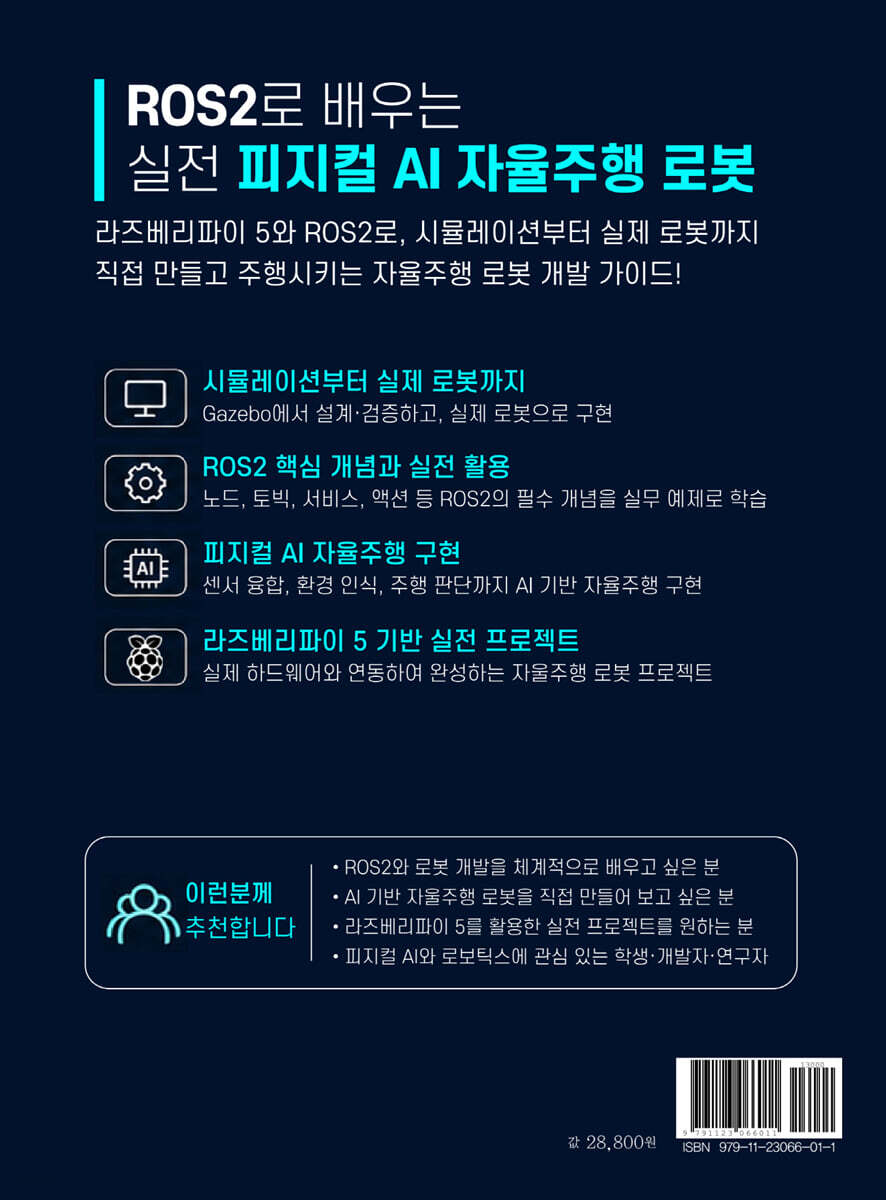
로보틱스와 자율주행을 공부할 때 많은 입문자가 개발 환경 구축 단계에서 포기하거나, 시뮬레이션과 실제 하드웨어 사이의 간극을 넘지 못해 어려움을 겪습니다. 『라즈베리파이 5로 만드는 피지컬 AI ROS2 자율주행 로봇』은 바로 그 지점을 해결하기 위해 기획되었습니다. 이 책의 가장 큰 강점은 일관된 아키텍처와 점진적 확장 구조에 있습니다. 먼저 myros_sketch 공간에서 명령 하나하나의 역할과 경로를 직접 손으로 익힌 다음, 이를 myrosbot_one 파이썬 패키지로 정리하고 launch 파일로 자동화합니다. 특히 전반부 Gazebo 시뮬레이션에서 사용한 ros2_control의 상위 제어 구조(DiffDriveController, ControllerManager)가 후반부 실제 로봇의 C++ 하드웨어 인터페이스(MyDiffDriveSystem)로 넘어갈 때도 그대로 유지된다는 점을 직접 구현하며 체감할 수 있습니다. 또한 이론으로만 접하던 실물 환경의 차이도 놓치지 않았습니다. 타이어 눌림과 유효 접지점 때문에 발생하는 회전 오차를 5m 직진·회전 실측 테스트로 wheel_radius와 wheel_separation 값을 수정해 보정하는 과정, 라이다의 47바이트 원시 패킷을 CRC-8로 검증하고 시계 방향 데이터를 ROS2 표준인 반시계 방향으로 뒤집어 보간하는 과정 등은 실제 로봇 개발 현장에서 반드시 마주치는 핵심 노하우입니다. 마지막 13장에서는 구글의 경량 멀티모달 모델인 Gemma 4 E2B를 로컬 서버로 구축해 음성 인식부터 JSON 미션 생성, Nav2 자율주행, 그리고 카메라 촬영 영상의 비전 판독까지 하나로 연결합니다. 키트가 없는 독자도 1~5장 시뮬레이션과 13장 피지컬 AI 프로젝트를 연계해 실습할 수 있으며, 교육 기관을 위한 15주차 강의 시간표와 강의용 PPT까지 제공해 입문자부터 대학·교육 현장까지 폭넓게 활용할 수 있는 실전서입니다. 이런 분께 추천합니다 - ROS2와 로봇 개발을 체계적으로 배우고 싶은 분 - AI 기반 자율주행 로봇을 직접 만들어 보고 싶은 분 - 라즈베리파이 5를 활용한 실전 프로젝트를 원하는 분 - 피지컬 AI와 로보틱스에 관심 있는 학생·개발자·연구자 이 책의 주요 특징 1. 우분투 듀얼 부팅 없이 윈도우즈에서 바로 시작하는 ROS2 Jazzy 환경 (1장) WSL, Docker Desktop, VcXsrv, VS Code Dev Containers를 활용해 기존 윈도우즈 환경을 그대로 유지한 채 ros:jazzy 컨테이너 개발 환경을 구축합니다. 2. 키트 없이 PC만으로 완성하는 시뮬레이션 (1~5장) 실측 치수 기반 URDF/Xacro 로봇 모델링, Gazebo Sim 물리 시뮬레이션, 라이다·카메라 센서 시뮬레이션, SLAM Toolbox 지도 생성, Nav2 단일 목표점 및 다중 웨이포인트 자율주행, 사용자 정의 미션 노드까지 로봇 키트 없이 PC만으로 모두 실습할 수 있습니다. 3. 라즈베리파이 5 + ESP32-S3 기반 실제 로봇 구현 (6~12장) 라즈베리파이 OS 설치 및 Headless 원격 접속, C++ SystemInterface 기반 ros2_control Dummy 및 시리얼 하드웨어 인터페이스 플러그인 제작, 5m 직진·회전 실측 오도메트리 보정, LD14P 라이다와 CSI 카메라 드라이버 노드 구현, 실제 공간 SLAM·Nav2 자율주행까지 전 과정을 다룹니다. 4. 원리를 익힌 뒤 LLM으로 자동화하는 Vibe Coding 방식 (4·11·12장) 반복되는 실행 명령과 경로·순서를 먼저 손으로 직접 익힌 뒤, 파이썬 launch 파일 작성은 LLM에 맡기고 결과를 검증하는 실무형 학습 방식을 적용했습니다. 5. Gemma 4 + faster-whisper 기반 피지컬 AI 프로젝트 (13장) 구글의 초경량 멀티모달 오픈 모델 Gemma 4 E2B와 llama.cpp, faster-whisper, Flask HTTP 서버, ROS2 /mission 토픽을 연동해 자연어 음성 명령을 JSON 미션으로 변환하여 자율주행을 수행하고, 촬영한 장면을 Gemma 4가 직접 판독하는 피지컬 AI 시스템을 완성합니다. 6. 강의 및 독학 지원 자료 제공 강의용 PPT, 15주차 강의 계획서(1~7주 시뮬레이션 / 8~15주 실제 로봇 실습), 전체 소스 코드, PDF 부록 2종(부록 A. 로봇 조립하기 / 부록 B. 로봇 H/W 프로그래밍: PWM·모터·엔코더 제어)을 제공합니다. |
사락 별점0
혜택 및 유의사항밑줄0
혜택 및 유의사항
25,920원
총 1개
25,920원
