
소득공제
직수입양서
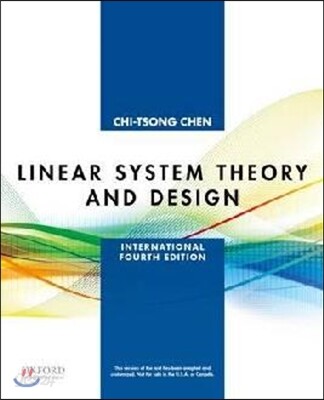
Linear System Theory and Design
International Fourth Edition
Paperback, 4th International edition, POD 주문제작도서
Oxford University Press
2014.02.27.
- 주문 제작 (POD) 도서로 제본 및 인쇄 품질이 다소 미흡할 수 있습니다 (해당 사유 반품 불가)
이미 소장하고 있다면 판매해 보세요.
- 국내배송만 가능
- 문화비소득공제 가능
Oxford Series in Electrical and Computer Engineering
-
 The Science and Engineering of Microelectronic Fabrication, 2/E 이동The Science and Engineering of Microelectronic Fabrication, 2/E33,000원
-
Probabilistic Methods of Signal and System Analysis 이동Probabilistic Methods of Signal and System Analysis498,080원
책소개
목차
|
Preface
Chapter 1. Introduction 1.1. Introduction 1.2. Overview 1.2.1. A Brief History Chapter 2. Mathematical Descriptions of Systems 2.1. Introduction 2.2. Causality, Lumpedness, and Time Invariance 2.2.1. Impulses 2.3. Linear Time-Invariant Systems 2.3.1. Multi-input Multi-output Case 2.4. Linear Time-Varying Systems 2.4.1. Linearization 2.5. RLC Circuits-Comparisons of Various Descriptions 2.6. Mechanical and Hydraulic Systems 2.7. Proper Rational Transfer Functions 2.8. Discrete-Time Linear Time-Invariant Systems 2.9. Concluding Remarks -- Problems Chapter 3. Linear Algebra 3.1. Introduction 3.2. Basis, Representation, and Orthonormalization 3.3. Linear Algebraic Equations 3.4. Similarity Transformation 3.5. Diagonal Form and Jordan Form 3.6. Functions of a Square Matrix 3.7. Lyapunov Equation 3.8. Some Useful Formulas 3.9. Quadratic Form and Positive Definiteness 3.10. Singular Value Decomposition 3.11. Norms of Matrices Problems Chapter 4. State-Space Solutions and Realizations 4.1. Introduction 4.2. General Solution of CT LTI State-Space Equations 4.2.1. Discretization 4.2.2. General Solution of DT LIT State-Space Equations 4.3. Computer Computation of CT State-Space Equations 4.3.1. Real-Time Processing 4.3.2. Op-Amp Circuit Implementation 4.4. Equivalent State-Space Equations 4.4.1. Canonical Forms 4.4.2. Magnitude Scaling in Op-Amp Circuits 4.5. Realizations 4.5.1. Multi-input Multi-output Case 4.6. Solution of Linear Time-Varying (LTV) Equations 4.6.1. Discrete-Time Case 4.7. Equivalent Time-Varying Equations 4.8. Time-Varying Realizations Problems Chapter 5. Stability 5.1. Introduction 5.2. Input-Output Stability of LTT Systems 5.3. Discrete-Time Case 5.4. Internal Stability 5.4.1. Discrete-Time Case 5.5. Lyapunov Theorem 5.5.1. Discrete-Time Case 5.6. Stability of LTV Systems Problems Chapter 6. Controllability and Observability 6.1. Introduction 6.2. Controllability 6.2.1. Controllability Indices 6.3. Observability 6.3.1. Observability Indices 6.4. Kalman Decomposition 6.5. Conditions in Jordan-Form Equations 6.6. Discrete-Time State-Space Equations 6.6.1. Controllability to the Origin and Reachability 6.7. Controllability after Sampling 6.8. LTV State-Space Equations Problems Chapter 7. Minimal Realizations and Coprime Fractions 7.1. Introduction 7.2. Implications of Coprimeness 7.2.1. Minimal Realizations 7.2.2. Complete Characterization 7.3. Computing Coprime Fractions 7.3.1. QR Decomposition 7.4. Balanced Realization 7.5. Realizations from Markov Parameters 7.6. Degree of Transfer Matrices 7.7. Minimal Realizations-Matrix Case 7.8. Matrix Polynomial Fractions 7.8.1. Column and Row Reducedness 7.8.2. Computing Matrix Coprime Fractions 7.9. Realization from Matrix Coprime Fractions 7.10. Realizations from Matrix Markov Parameters 7.11. Concluding Remarks Problems Chapter 8. State Feedback and State Estimators 8.1. Introduction 8.2. State Feedback 8.2.1. Solving Lyapunov Equation 8.3. Regulation and Tracking 8.3.1. Robust Tracking and Disturbance Rejection 8.3.2. Stabilization 8.4. State Estimator 8.4.1. Reduced-Dimensional State Estimator 8.5. Feedback from Estimated States 8.6. State Feedback-MLMO Case 8.6.1. Cyclic Design 8.6.2. Lyapunov-Equation Method 8.6.3. Controllable-Form Method 8.6.4. Effect on Transfer Matrices 8.7. State Estimators-MLMO Case 8.8. Feedback from Estimated States-MLMO Case Problems Chapter 9. Pole Placement and Model Matching 9.1. Introduction 9.2. Preliminary-Matching Coefficients 9.2.1. Compensator Equations-Classical Method 9.3. Unity-Feedback Configuration-Pole Placement 9.3.1. Regulation and Tracking 9.3.2. Robust Tracking and Disturbance Rejection 9.3.3. Embedding Internal Models 9.4. Implementable Transfer Functions 9.4.1. Model Matching-Two-Parameter Configuration 9.4.2. Implementation of Two-Parameter Compensators 9.5. MTMO Unity Feedback Systems 9.5.1. Regulation and Tracking 9.5.2. Robust Tracking and Disturbance Rejection 9.6. MTMO Model Matching-Two-Parameter Configuration 9.6.1. Decoupling 9.7. Concluding Remarks Problems References Answers to Selected Problems Index. |
관련 분류
- 카테고리 분류
품목정보
- 발행일
- 2014년 02월 27일
- 쪽수, 무게, 크기
- 398쪽 | 854g | 191*235*30mm
- ISBN13
- 9780199964543
리뷰/한줄평0
상품정보안내
직수입외서의 경우, 해외거래처에서 제공하는 정보가 부족하여 제목, 표지, 가격, 유통상태 등의 정보가 미비하거나 변경되는 경우가 있습니다. 정확한 확인을 원하시는 경우, 일대일 상담으로 문의하여 주시면 답변 드리겠습니다.
(판형과 판수 등이 다양한 도서는 찾으시는 도서의 ISBN을 알려 주시면 보다 빠르고 정확한 안내가 가능합니다.)
해외거래처에서 품절인 경우, 2차 거래선을 통해 유럽과 미국 출판사로 직접 수입이 진행될 수 있습니다.
수입 진행 시점으로 부터 2~3주가 추가로 소요되며, 해외에서도 유통이 원활하지 않은 도서는 품절 안내가 지연될 수 있습니다.
해당 경우, 문자와 메일로 별도 안내를 드리고 있사오니 마이페이지에서 휴대전화번호와 메일주소를 다시 한번 확인해주시기 바랍니다.
(판형과 판수 등이 다양한 도서는 찾으시는 도서의 ISBN을 알려 주시면 보다 빠르고 정확한 안내가 가능합니다.)
해외거래처에서 품절인 경우, 2차 거래선을 통해 유럽과 미국 출판사로 직접 수입이 진행될 수 있습니다.
수입 진행 시점으로 부터 2~3주가 추가로 소요되며, 해외에서도 유통이 원활하지 않은 도서는 품절 안내가 지연될 수 있습니다.
해당 경우, 문자와 메일로 별도 안내를 드리고 있사오니 마이페이지에서 휴대전화번호와 메일주소를 다시 한번 확인해주시기 바랍니다.
469,180원
총 1개
469,180원
