

이미 소장하고 있다면 판매해 보세요.
- 국내배송만 가능
- 문화비소득공제 가능
책소개
목차
|
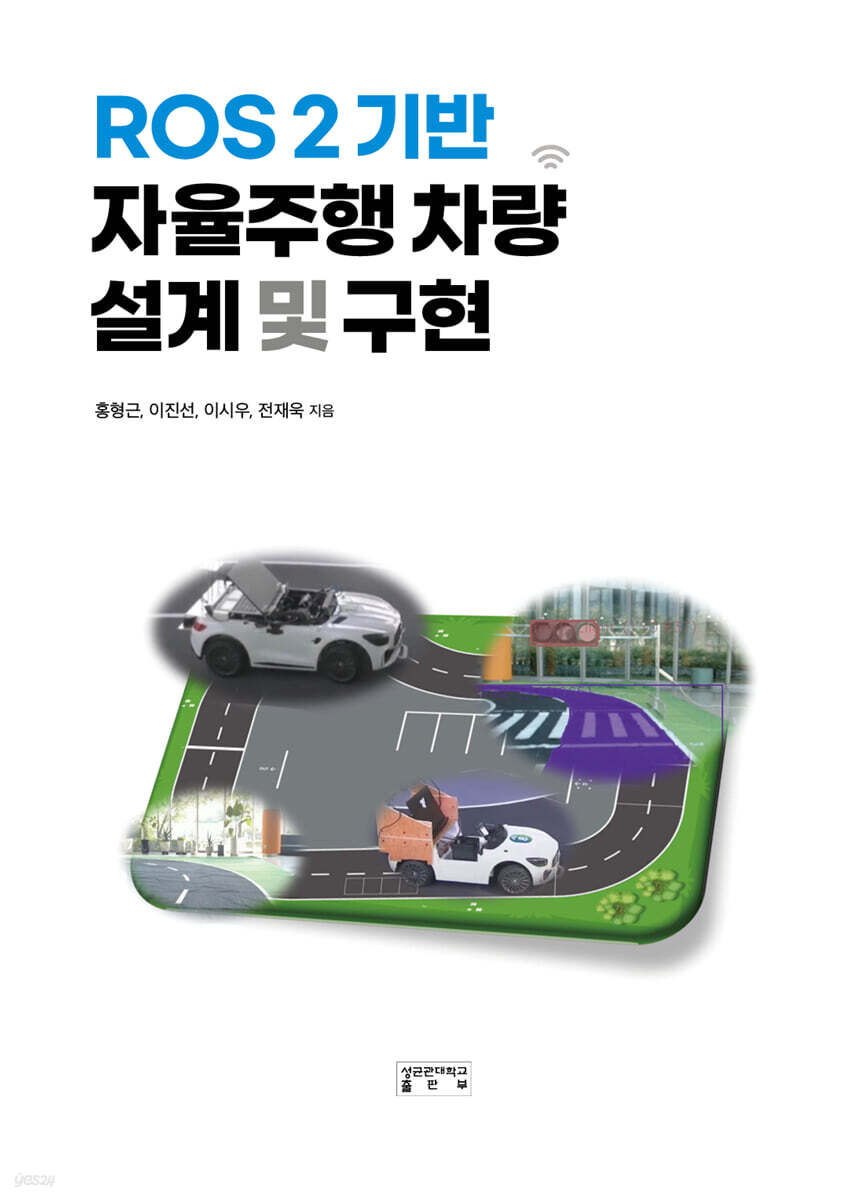
0 Introduction 머리말 교재 활용법 1부 자율주행 차량 준비 1장 준비물 2장 자율주행 차량 조립 2부 자율주행 개발환경 구축 3장 Ubuntu 환경 구축 4장 Terminator 5장 Visual Studio Code 6장 아두이노 IDE 7장 ROS 2 8장 실습 코드 불러오기 9장 Nvidia GPU 드라이버 3부 자율주행 시스템 이해와 기초 프로그래밍 10장 아두이노 프로그래밍 11장 ROS 2 기본 기능 익히기 12장 ROS 2 기반 실습 코드 구조 4부 자율주행 인지부 실습 13장 딥러닝 모델 학습 14장 image publisher node 15장 yolov8 node 16장 yolov8 visualizer node 17장 traffic light detector node 18장 lane info extractor node 19장 lidar publisher node 20장 lidar processor node 21장 lidar obstacle detector node 5부 자율주행 판단부 실습 22장 path planner node 23장 path visualizer node 24장 motion planner node 6부 자율주행 제어부 실습 25장 driving.ino 26장 수동 주행 7부 자율주행 통신부 실습 27장 serial sender node 부록 |
저자 소개 4
성균관대학교에서 데이터사이언스융합전공과 소프트웨어학과를 복수전공하였으며, 동 대학원 전자전기컴퓨터공학과에서 석사 학위를 진행 중이다.
동서울대학교 전자공학과를 졸업하였고, 성균관대학교 전자전기컴퓨터공학과에서 석사 학위를 진행 중이다.
남서울대학교 소프트웨어학과를 졸업하였고, 성균관대학교 소프트웨어학과에서 석사 학위를 받았다. 현재 삼성 SDI에서 근무하고 있다.
서울대학교 전자공학과를 졸업했으며, 동 대학원에서 석사 학위를 받았다. 미국 Purdue University에서 박사학위를 받았으며, 삼성전자에서 근무를 했다. 현재 성균관대학교 정보통신공학대학 반도체시스템공학과 교수로 재직하고 있다.
전재욱의 다른 상품
품목정보
- 발행일
- 2025년 02월 28일
- 쪽수, 무게, 크기
- 308쪽 | 188*257*30mm
- ISBN13
- 9791155506592
