
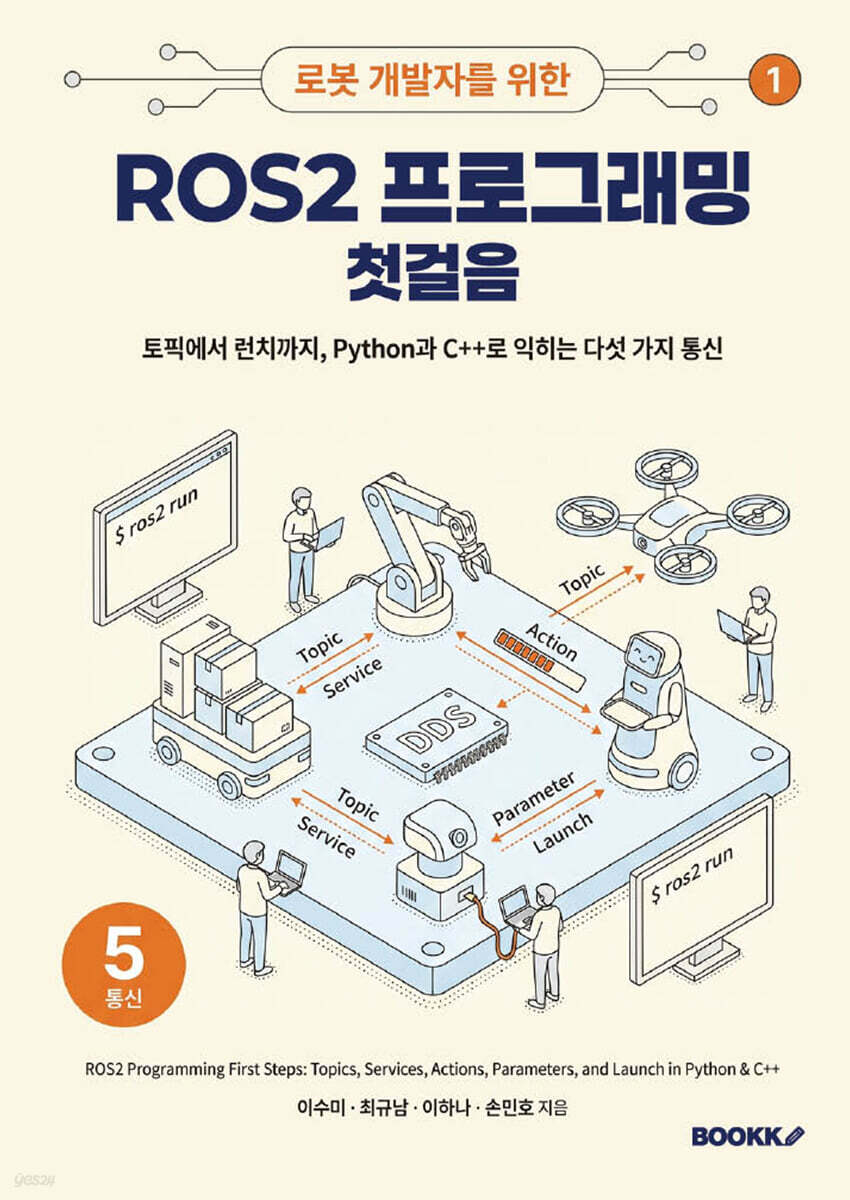
- 주문 후 제작되는 개인 오더 도서로 신중한 구매를 부탁드리며, 발송까지 7일가량 소요됩니다.
이미 소장하고 있다면 판매해 보세요.
- 국내배송만 가능
- 문화비소득공제 가능
이 상품의 태그
책소개
목차
|
제1부 ROS2 시작하기
1장 ROS2 개요와 개발 환경 구축 1.1 로봇 소프트웨어와 ROS 1.2 ROS1에서 ROS2로 1.3 ROS2의 심장, DDS 1.4 배포판 선택 — 왜 Jazzy인가 1.5 다섯 가지 통신 미리보기 1.6 개발 환경 준비 1.7 ROS2 Jazzy 설치 1.8 환경 설정 1.9 설치 확인 — 첫 통신 1.10 [미니 실습] DDS 구현 바꿔 보기 1.11 자주 만나는 오류와 해결 2장 워크스페이스와 패키지, 빌드 시스템 2.1 워크스페이스란 무엇인가 2.2 colcon과 ament — 빌드 시스템의 두 축 2.3 [따라하기] 워크스페이스 만들기 2.4 [따라하기] Python 패키지 만들기 2.5 [따라하기] C++ 패키지 만들기 2.6 패키지 구조 해부 — 무엇이 무엇을 정의하나 2.7 오버레이와 언더레이 — 내 코드가 인식되는 원리 2.8 트러블슈팅 — 막혔을 때 2.9 [워크드 예제] 빈 워크스페이스부터 첫 패키지까지 한 호흡 2.10 colcon 자주 쓰는 옵션 정리 제2부 ROS2 노드 통신과 실행 (Python & C++) 3장 토픽 — 발행/구독 3.1 토픽 통신 모델 3.2 퍼블리셔 만들기 3.3 서브스크라이버 만들기 3.4 C++로 구현하기 3.5 QoS 설정 3.6 ros2 topic 명령으로 살펴보기 4장 서비스 — 요청/응답 4.1 서비스 통신 모델 4.2 서비스 서버와 클라이언트 4.3 C++로 구현하기 4.4 ros2 service 명령으로 살펴보기 5장 액션 — 목표/피드백/결과 5.1 액션 통신 모델 5.2 액션 서버와 클라이언트 5.3 피드백과 목표 취소 5.4 ros2 action 명령으로 살펴보기 6장 파라미터와 커스텀 인터페이스 6.1 파라미터란 — 코드를 안 고치고 바꾸기 6.2 [따라하기] 파라미터 사용 — Python 6.3 [따라하기] 파라미터 사용 — C++ 6.4 YAML로 파라미터 일괄 주입 6.5 커스텀 인터페이스 — 나만의 타입 6.6 커스텀 타입 사용하기 6.7 [워크드 예제] 런타임 파라미터 변경 반영 6.8 트러블슈팅 — 막혔을 때 6.9 커스텀 인터페이스 — 흔한 실수 체크리스트 7장 런치 시스템 7.1 런치란 무엇인가 7.2 파이썬 런치 파일 작성 7.3 노드 구성과 리매핑 7.4 파라미터와 실행 인자 전달 7.5 런치 조합하기 7.6 [미니 실습] 런치 하나로 시스템 띄우기 7.7 Foxy에서 Jazzy로 옮길 때 부록 ros2 명령어 치트시트 참고문헌 |
저자 소개 4
삼성(현 한화)에어로스페이스에서 시스템 시뮬레이션 엔지니어로 실무 경력을 쌓은 후, 재능대학교 겸임교수와 한국폴리텍대학, 강원대학교 강사로 활동하며 호서대학교 벤처대학원에서 융합공학(인공지능 전공)으로 공학박사 학위를 취득하였다. 현재 배재대학교 겸임교수로 재직 중이며, ICT 인프라와 데이터, 인공지능, 블록체인을 아우르는 융합 교육과 집필을 이어 가고 있다.
저서로는 LLM 애플리케이션 입문, VIBE CODING, 생성형AI 활용 첫걸음, 게임인공지능 첫걸음, AI활용논문작성법, 라우팅&스위칭 첫걸음, 데이터과학, 할로코드 스마트하우스, Let's 자율주행 엠봇2가
삼성(현 한화)에어로스페이스에서 시스템 시뮬레이션 엔지니어로 실무 경력을 쌓은 후, 재능대학교 겸임교수와 한국폴리텍대학, 강원대학교 강사로 활동하며 호서대학교 벤처대학원에서 융합공학(인공지능 전공)으로 공학박사 학위를 취득하였다. 현재 배재대학교 겸임교수로 재직 중이며, ICT 인프라와 데이터, 인공지능, 블록체인을 아우르는 융합 교육과 집필을 이어 가고 있다.
저서로는 LLM 애플리케이션 입문, VIBE CODING, 생성형AI 활용 첫걸음, 게임인공지능 첫걸음, AI활용논문작성법, 라우팅&스위칭 첫걸음, 데이터과학, 할로코드 스마트하우스, Let's 자율주행 엠봇2가 있으며, 열 번째 저서 BLOCKCHAIN이 있다.
저서로는 LLM 애플리케이션 입문, VIBE CODING, 생성형AI 활용 첫걸음, 게임인공지능 첫걸음, AI활용논문작성법, 라우팅&스위칭 첫걸음, 데이터과학, 할로코드 스마트하우스, Let's 자율주행 엠봇2가 있으며, 열 번째 저서 BLOCKCHAIN이 있다.
이수미의 다른 상품
가천대학교 인공지능헬스케어연구센터 수석연구원으로 AI와 헬스케어 융합 기술을 연구했다. 현재 모두의연구소 AI에이전트랩 랩장과 오로카 판교 리더로 활동하며 AI 에이전트와 피지컬 AI 기술을 연구하고 공유하고 있다.
프리랜서 AI·로봇코딩 전문강사로 여러 학교와 기관을 오가며 공무원, 재직자, 대학생을 대상으로 AI 리터러시와 코딩 교육을 진행하고 있다. AI 도구 활용 워크숍부터 피지컬 컴퓨팅과 드론 프로그래밍, ROS2 로보틱스 교육까지 폭넓은 커리큘럼을 설계하고 강의해 왔다.
전자공학을 전공하고 컴퓨터공학 석사 학위를 받았다. 반도체·디스플레이 업계에서 30년간 R&D 엔지니어로 일하며 센서와 액추에이터, 계측 자동화 분야의 신기술 개발을 맡아 왔다. 오픈소스 4족 보행 로봇을 직접 제작해 운용하고 있으며, 하드웨어와 소프트웨어의 접목에 관심이 있다.
품목정보
- 발행일
- 2026년 09월 11일
- 쪽수, 무게, 크기
- 184쪽 | 188*254*20mm
- ISBN13
- 9791112291561
사락 별점0
혜택 및 유의사항밑줄0
혜택 및 유의사항
19,800원
총 1개
19,800원
